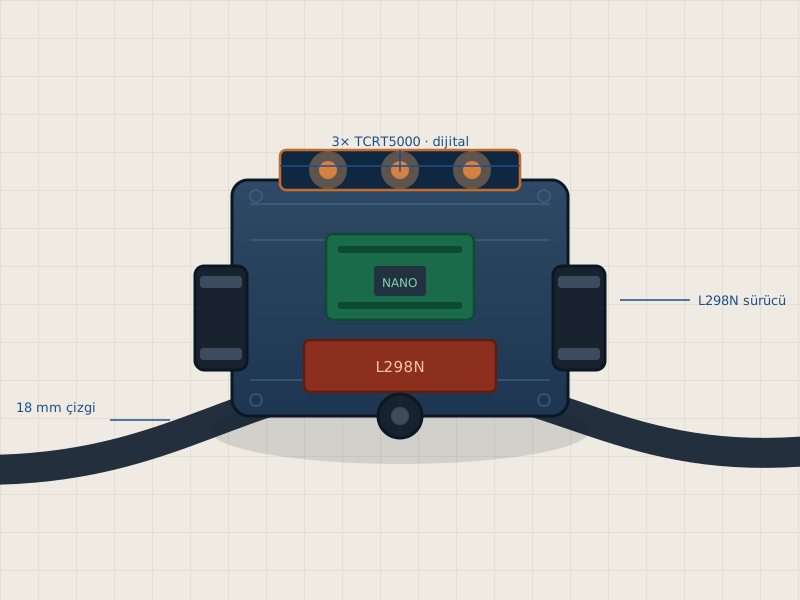
Başlangıç★☆☆☆
MR-S1 · İlk Tur
Hiç lehim yapmadan, bir öğleden sonrada kurulup çizgiyi takip eden ilk robotun. 3 kanal dijital sensör, Arduino Nano,…
1.150 ₺KDV dahilİncele →
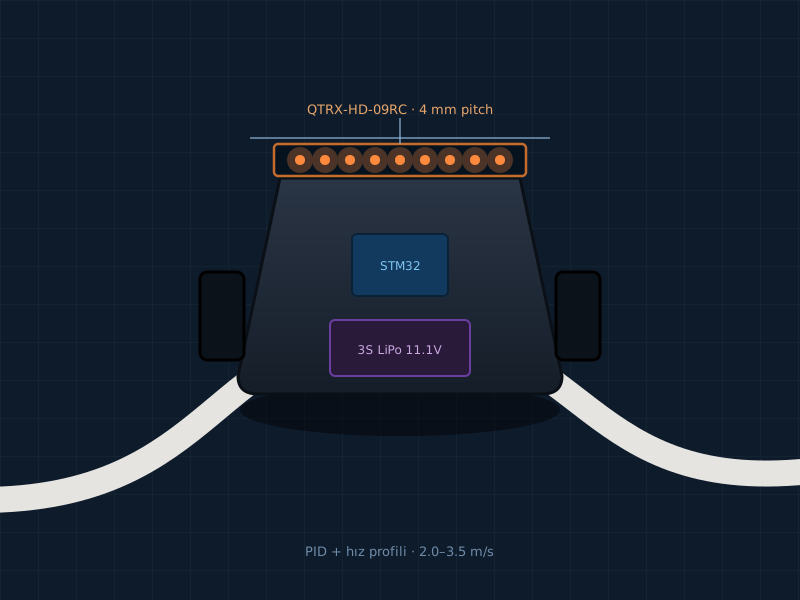
Yarışma sınıfı. STM32 + DMA ile 9 kanal kesintisiz okuma, 4 mm sık dizilim, PID ve hız profili. 2–3,5 m/s.
MR-S5 artık bir öğrenme kiti değil, bir yarış aracı. Arduino'nun analogRead() döngüsü bu hızlarda yetmediği için kontrolcü STM32'ye geçiyor.
72 MHz çekirdek, 12-bit ADC ve en önemlisi DMA. 9 kanalın tamamı CPU'yu meşgul etmeden, arka planda, kesintisiz okunuyor. Kontrol döngüsü 1 ms'de sabit kalıyor — D terimi ancak sabit dt ile anlamlı.
18 mm'lik çizgi 4 mm aralıklı dizide 4–5 sensörü birden kapsıyor. Bu, alt-piksel çözünürlükte pozisyon tahmini demek: çizgi 1 mm kaydığında sinyal gerçekten değişiyor. Sonuç olarak Kd yükseltilebiliyor ve robot salınmadan daha hızlı gidebiliyor.
Firmware sadece PID'den ibaret değil. Kavşak algılama, çizgi kaybında son yöne göre arama, ivmelenme limiti ve viraj öncesi hız profili ayrı durumlar olarak yazıldı. Kod PlatformIO projesi olarak GitHub'da.
Hiç lehim yapmadan, bir öğleden sonrada kurulup çizgiyi takip eden ilk robotun. 3 kanal dijital sensör, Arduino Nano,…
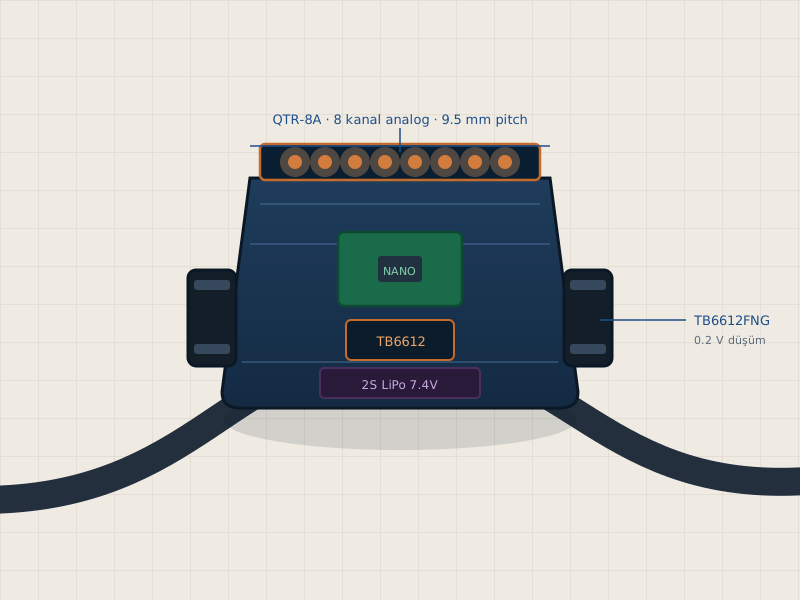
Dijitalden analoga geçişin yapıldığı kit. 8 kanal QTR-8A, TB6612FNG sürücü, yazılımla kalibrasyon ve gerçek PD kontro…
Ne yapmak istediğini yaz — yarışma mı, ders mi, merak mı — birlikte karar verelim. Bir şey satın almış olman gerekmiyor.