Orta★★★☆
MR-S3 · Dönüm Noktası
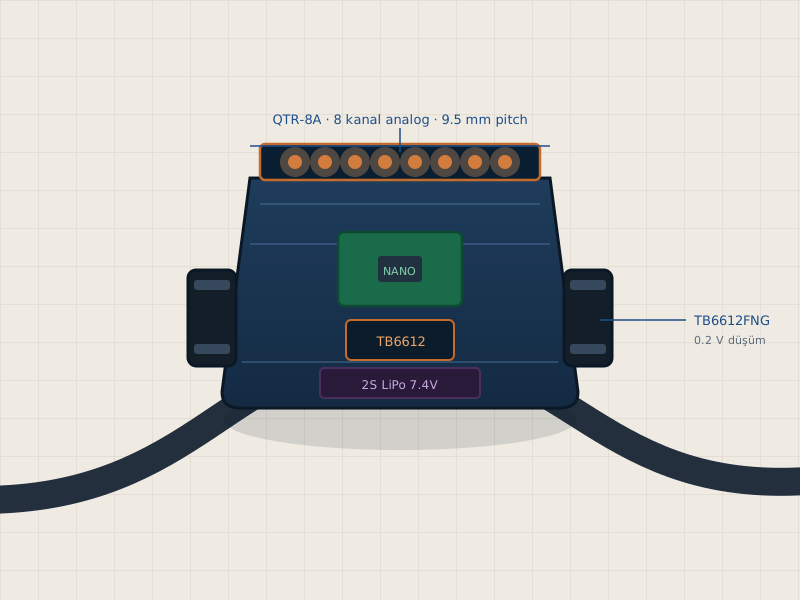
Dijitalden analoga geçişin yapıldığı kit. 8 kanal QTR-8A, TB6612FNG sürücü, yazılımla kalibrasyon ve gerçek PD kontro…
1.950 ₺KDV dahilİncele →
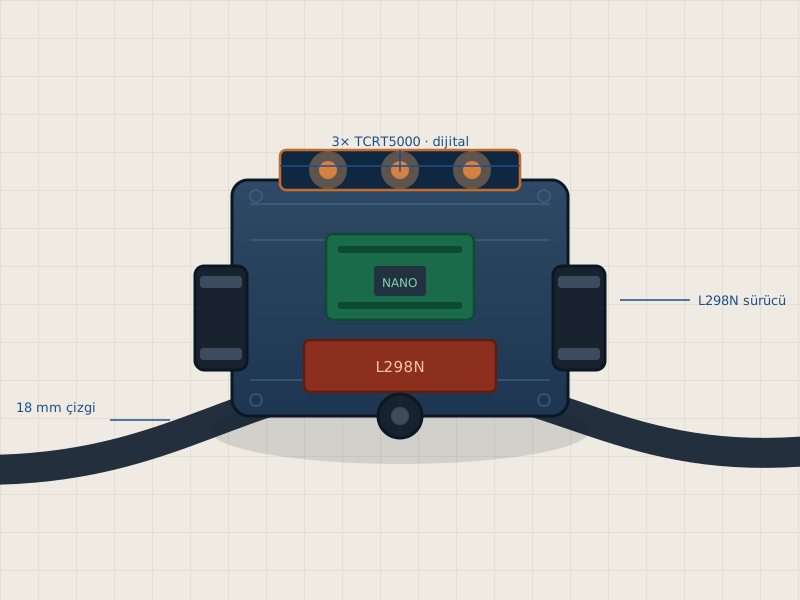
Hiç lehim yapmadan, bir öğleden sonrada kurulup çizgiyi takip eden ilk robotun. 3 kanal dijital sensör, Arduino Nano, L298N.
MR-S1 tek bir şey için tasarlandı: ilk turu attırmak. Lehim havyası gerekmiyor, her bağlantı jumper kablo ve vida ile yapılıyor. Kutudan çıkan robot, kodu yükledikten sonra siyah çizgiyi takip ediyor.
digitalRead() ile okunmasıL298N bilerek seçildi. Daha verimli sürücüler var (ve Seviye 3'te onlara geçiyoruz) ama L298N vidalı klemensli, büyük ve yanlış bağlantıya karşı çok affedici. İlk robotunda kart yakmanı istemiyorum.
Arduino Nano, Uno yerine tercih edildi: daha küçük, daha hafif, breadboard'a doğrudan oturuyor ve aynı kodu çalıştırıyor.
Dijitalden analoga geçişin yapıldığı kit. 8 kanal QTR-8A, TB6612FNG sürücü, yazılımla kalibrasyon ve gerçek PD kontro…
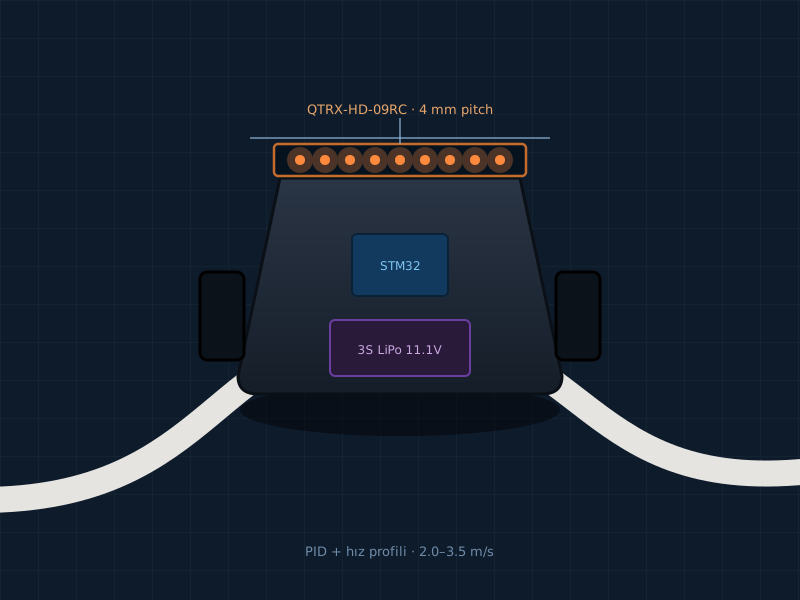
Yarışma sınıfı. STM32 + DMA ile 9 kanal kesintisiz okuma, 4 mm sık dizilim, PID ve hız profili. 2–3,5 m/s.
Ne yapmak istediğini yaz — yarışma mı, ders mi, merak mı — birlikte karar verelim. Bir şey satın almış olman gerekmiyor.